谷歌机器人整大活!攻克“最后几厘米”,这波操作太秀了🤖
你有没有想过,为什么机器人搬东西、跳舞、翻跟头都行,但让它帮你拧个灯泡、封个保鲜袋,它却瞬间“手残”?
因为机器人最难的不是“动起来”,而是“干细活”。
最近,Google DeepMind放了个大招——Gemini Robotics 2,一个主打“全身智能”的机器人通用模型。这名字听着专业,但翻译成人话就是:让机器人学会像人一样,弯腰、伸手、捏东西,一气呵成!
机器人终于不用“先站好,再伸手”了
以前看机器人演示,总有种玩回合制游戏的既视感:
机器人走到桌边 → 停下 → 站稳 → 伸手抓东西 → 抓完 → 再切换到走路模式 → 去下一个地方。
每一步都做得挺好看,但只要桌子偏一点、物体滑一下,或者它得边走边拿东西,整个系统就“卡壳”了。
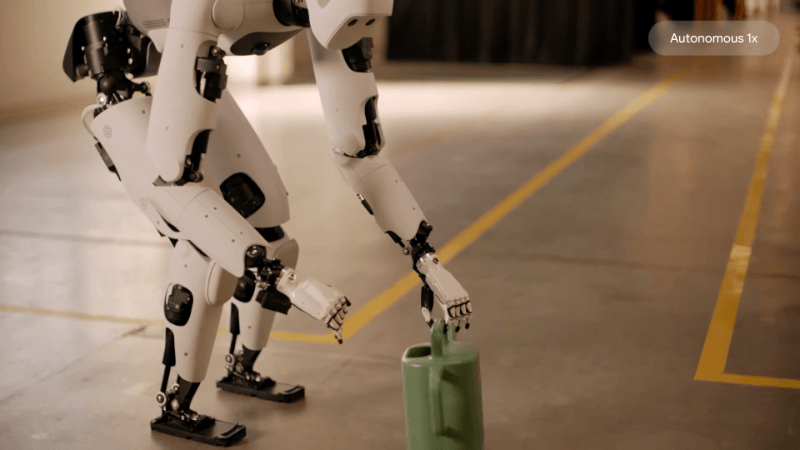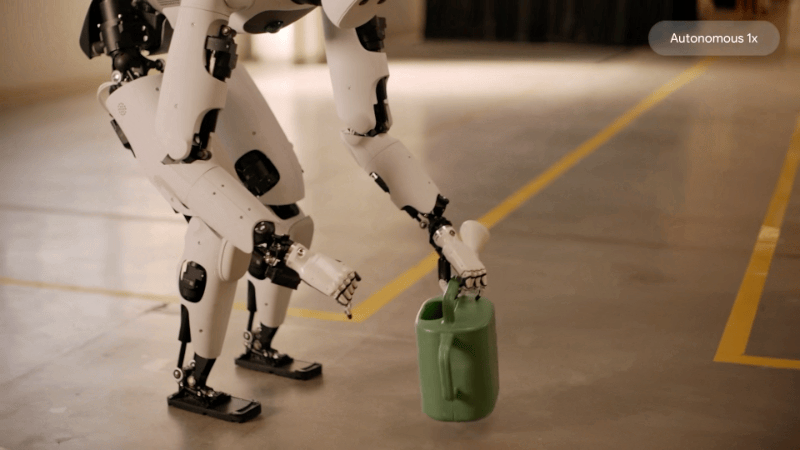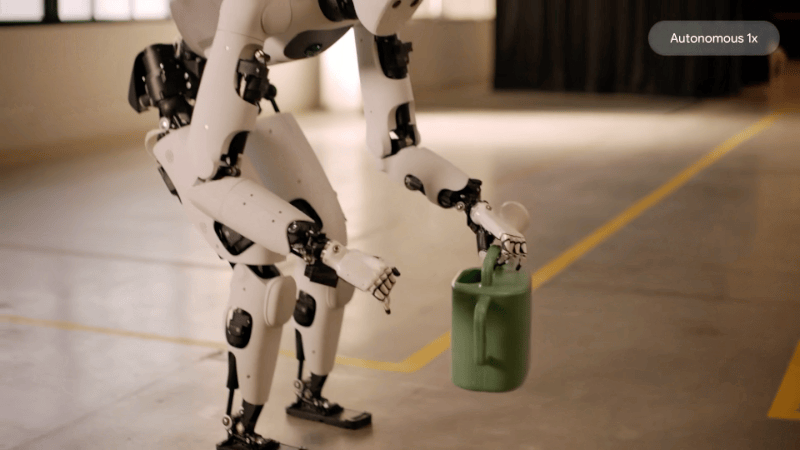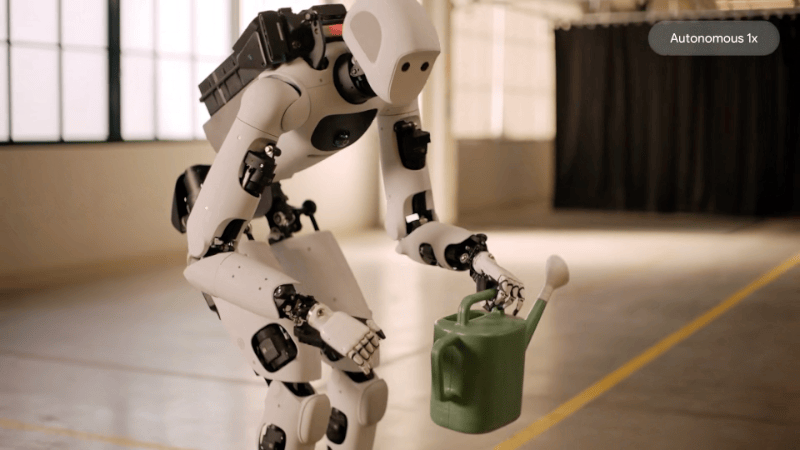
而Gemini Robotics 2的核心突破,就是把“走路”和“干活”融合在了一起。看官方演示视频,Apptronik Apollo 2机器人走向地上的绿色水壶,弯腰、屈膝、伸手、提起,动作连贯得像个真人。
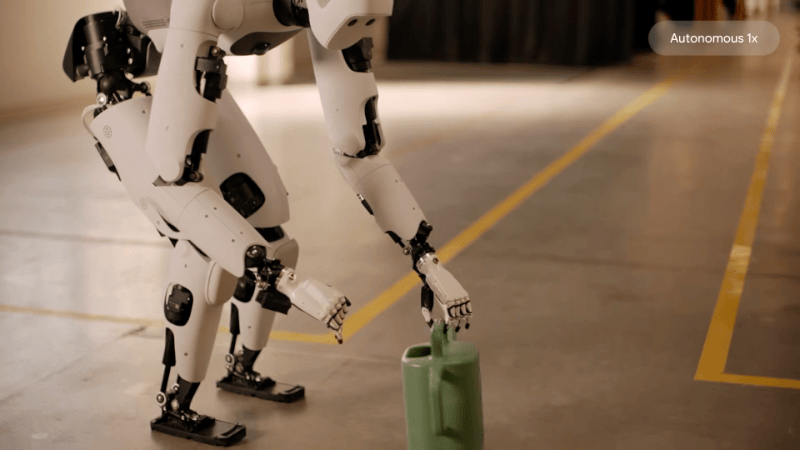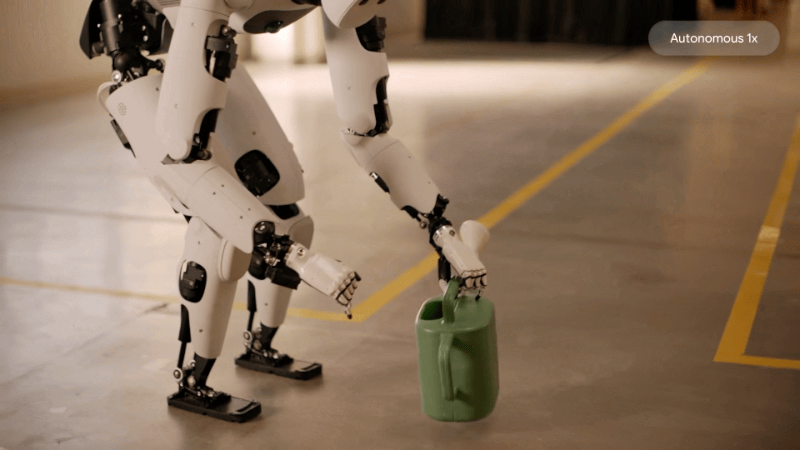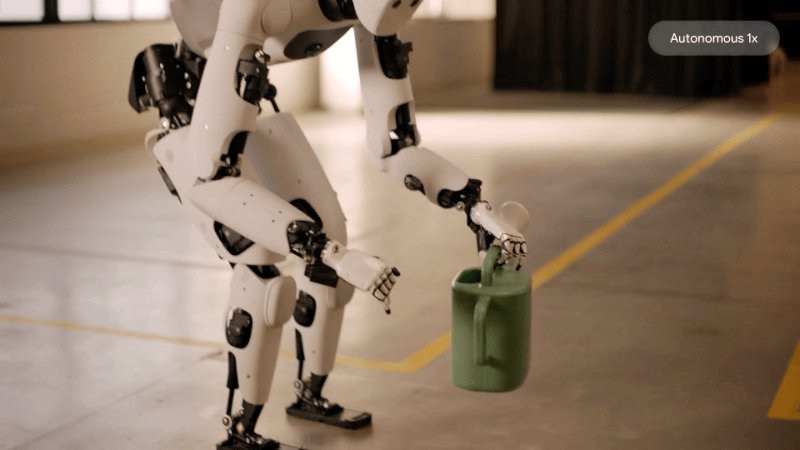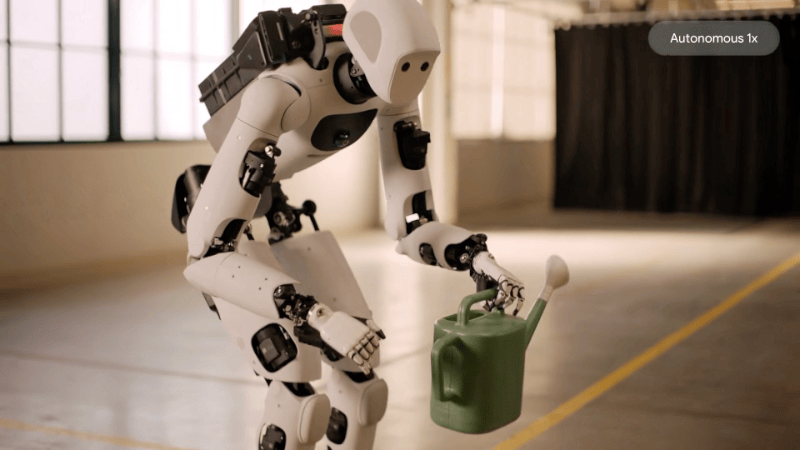
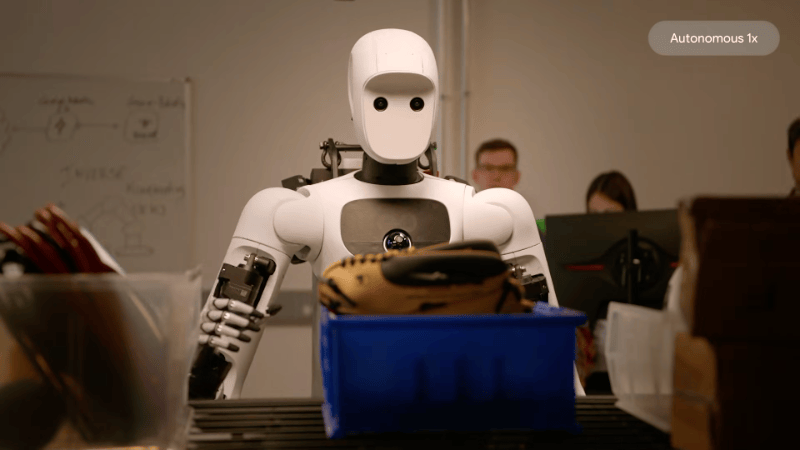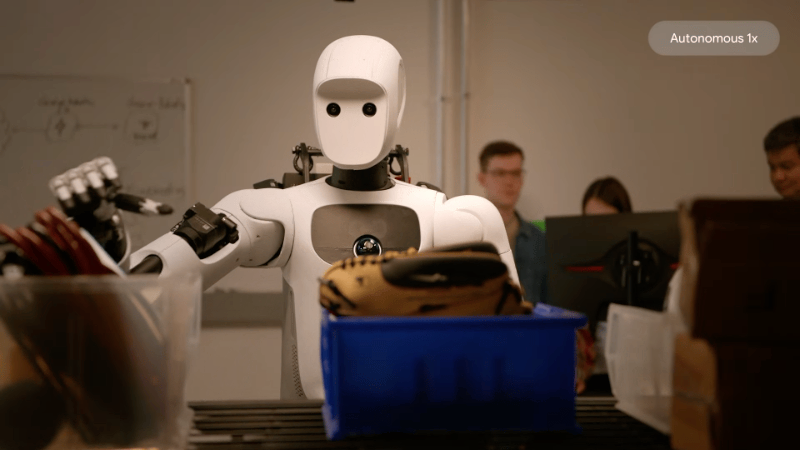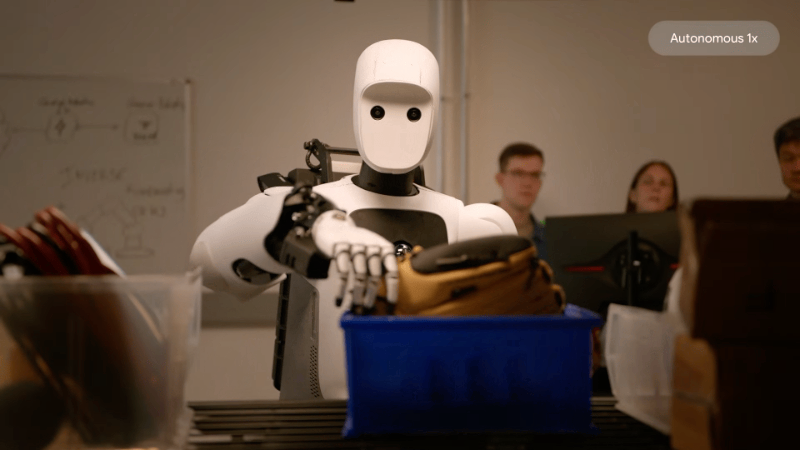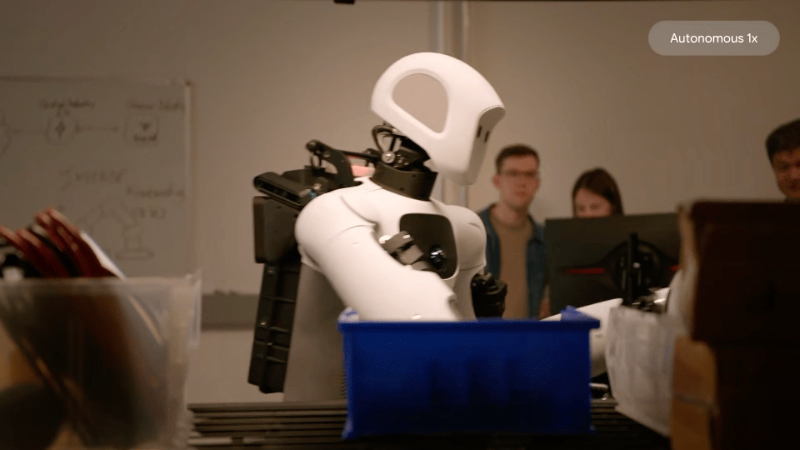
另一段画面里,Apollo 2走到货架前,取出一只棒球手套,然后转身离开——注意,它没有先停下来再伸手,而是边走边调整姿态,整个身体都在配合手臂的动作。
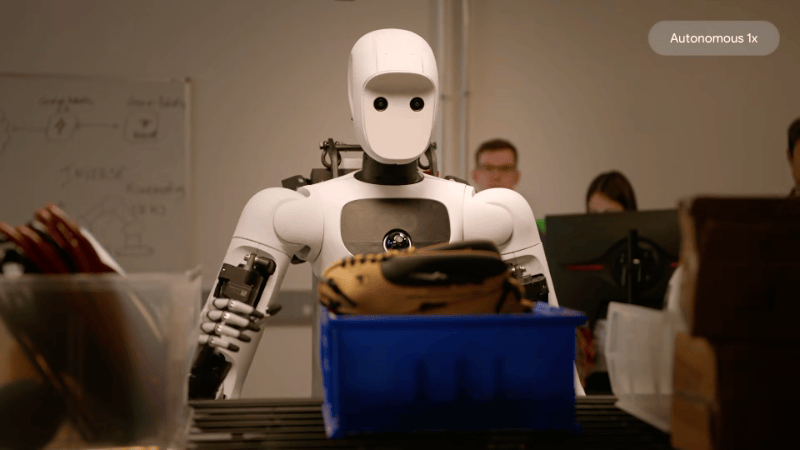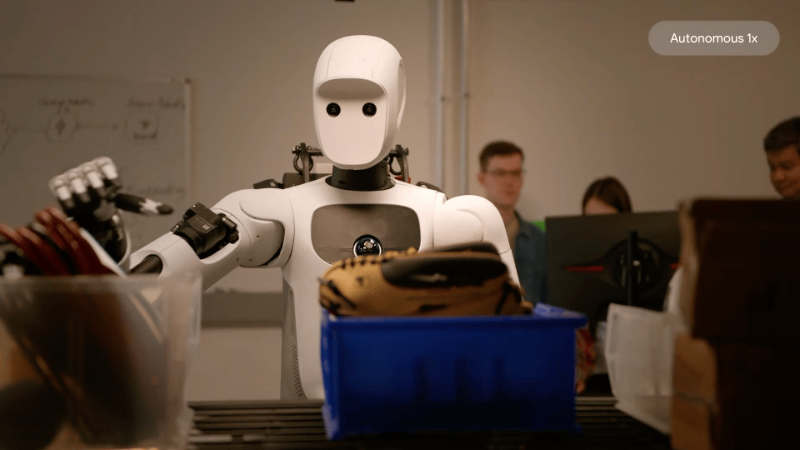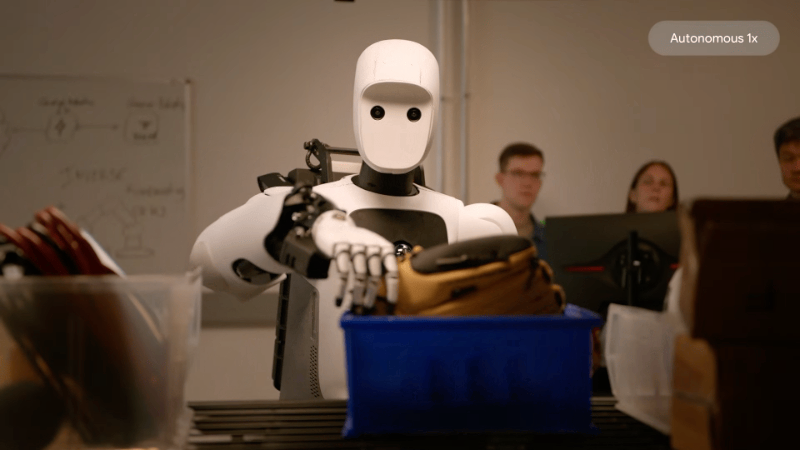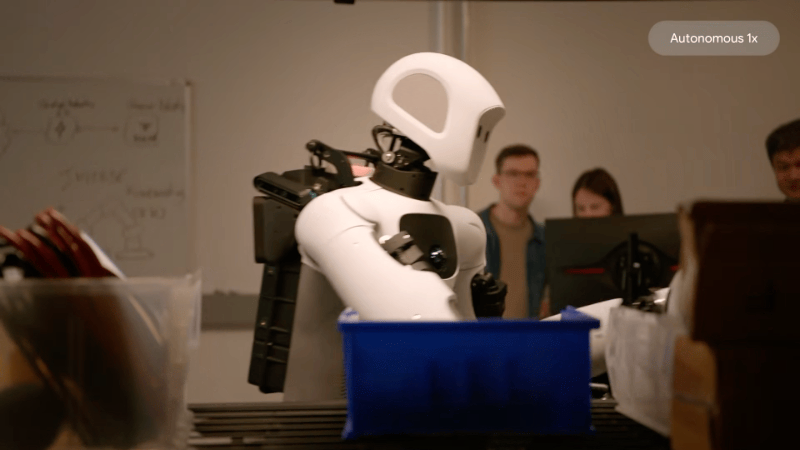
这背后靠的是“全身控制”——模型不再把腿当运输工具、把手当作业工具,而是把整副身体看作一个相互配合的整体。手臂伸远,身体就前倾;身体前倾,双腿就自动补偿重心。就像你弯腰捡东西时,屁股会自然往后撅一样自然。
真正的难点:最后几厘米的“指尖功夫”
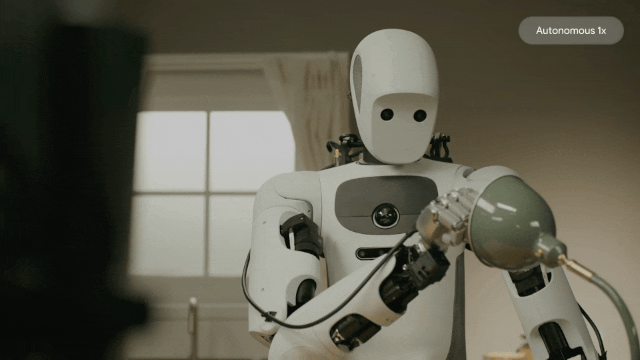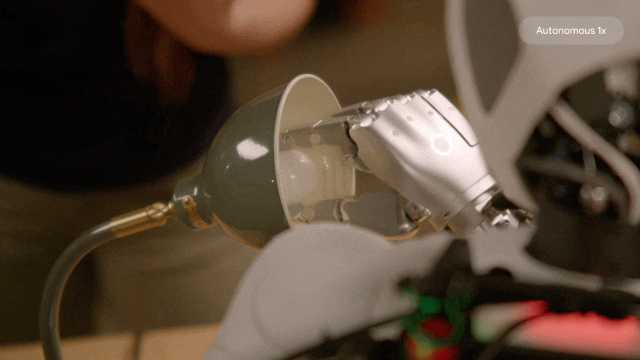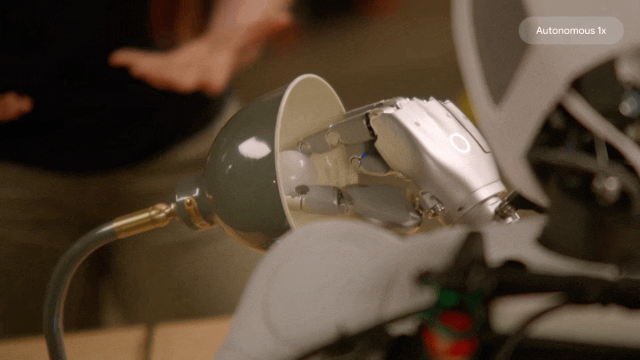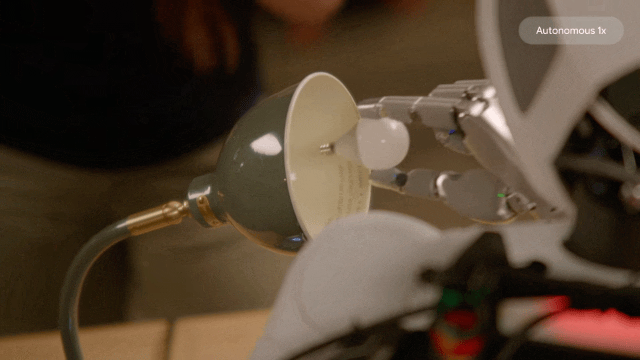
如果说全身控制解决的是“怎么走到、怎么站稳”,那真正决定机器人能不能进你家帮忙干活的,是最后几厘米的精细操作。
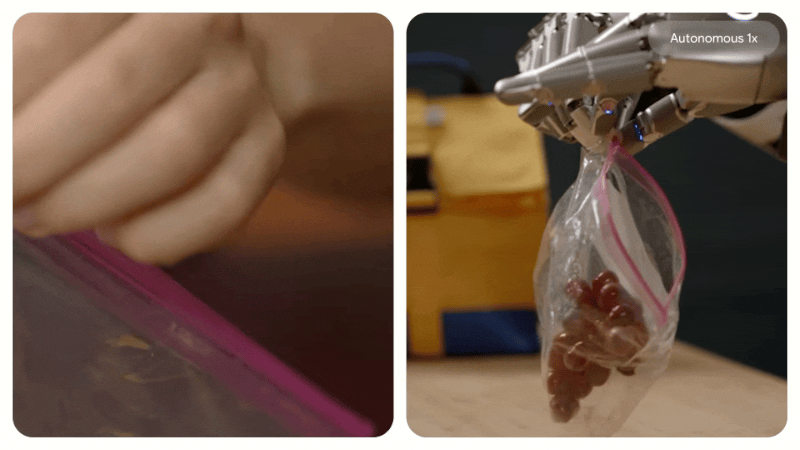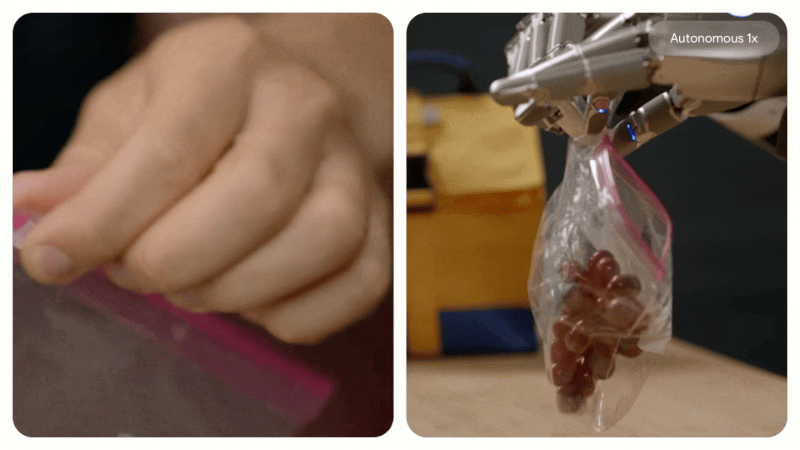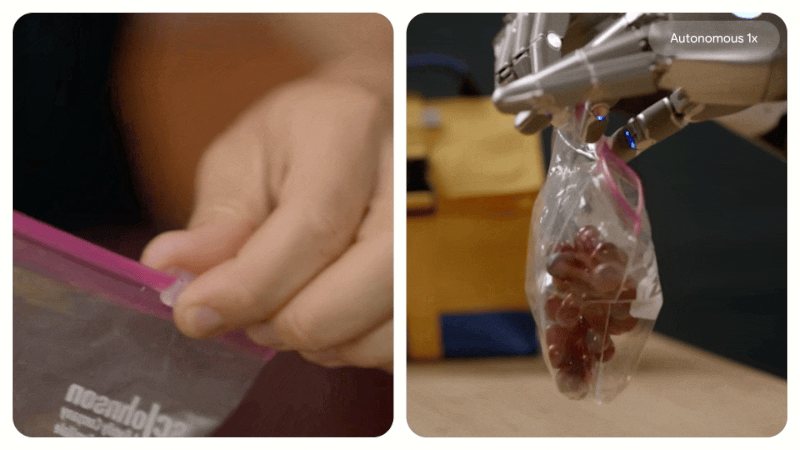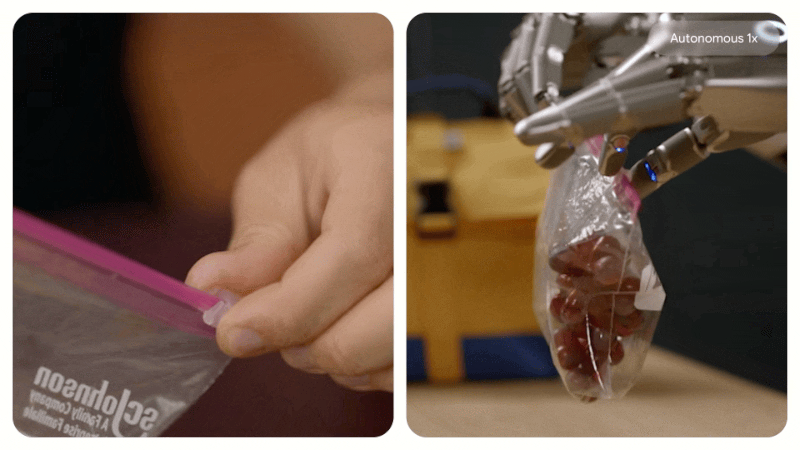
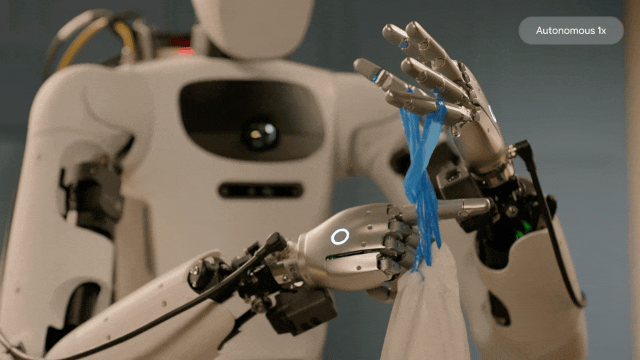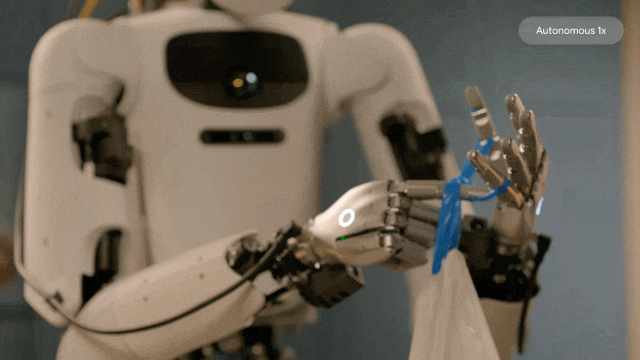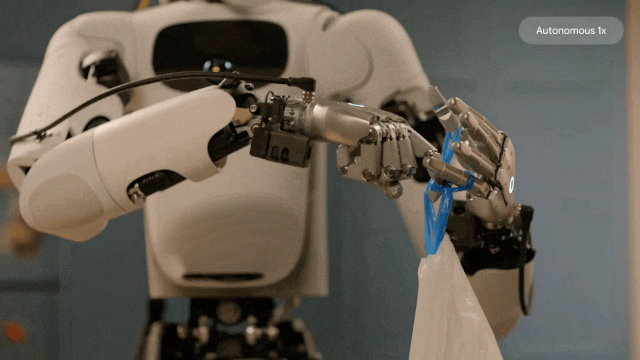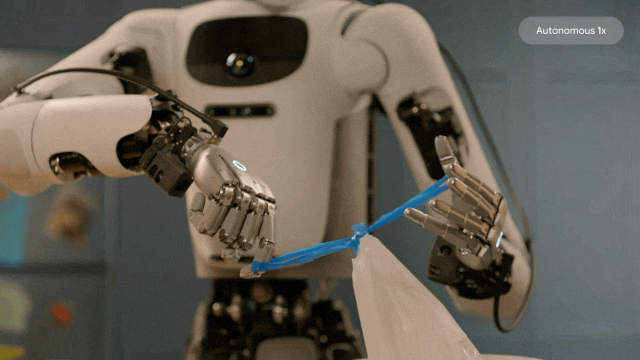
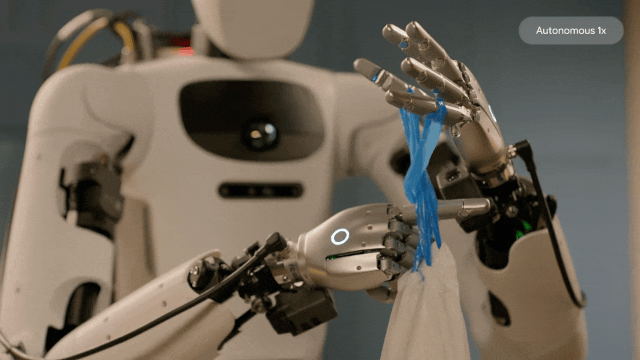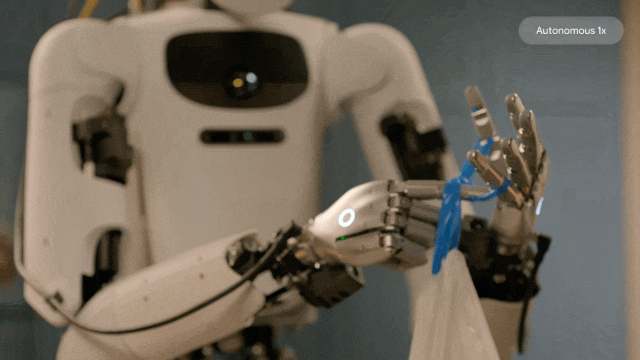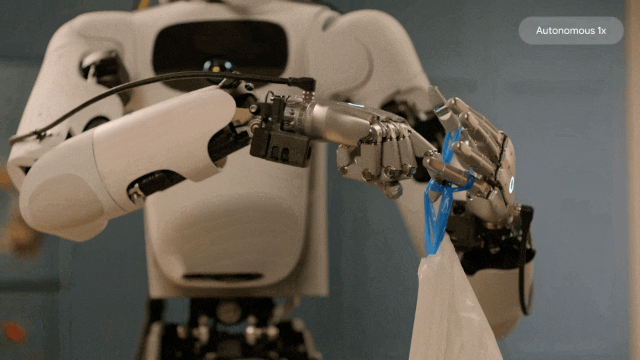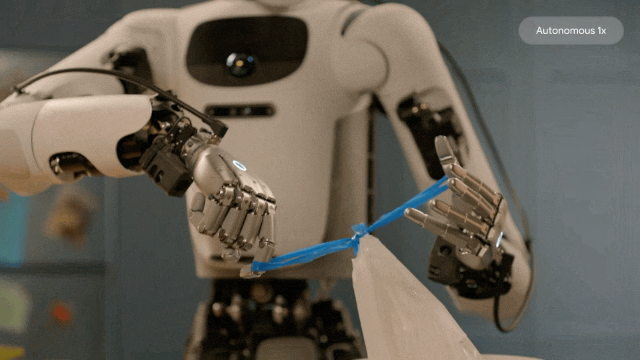
谷歌这次给Apollo 2配了一只拥有22个自由度的五指灵巧手,测试任务包括:拧灯泡、封自封袋、给垃圾袋打结……这些对人类来说闭眼都能做的事,对机器人来说简直是“地狱难度”。
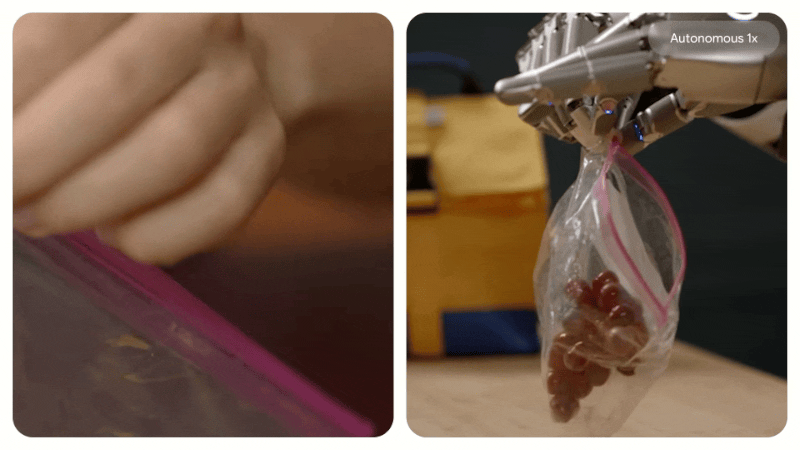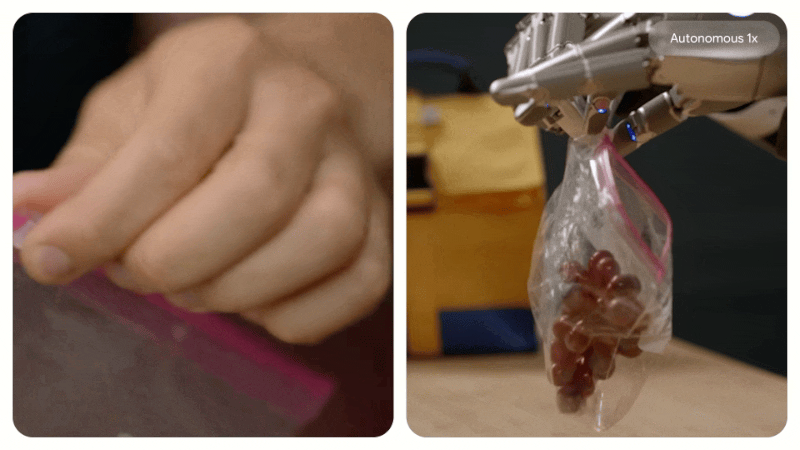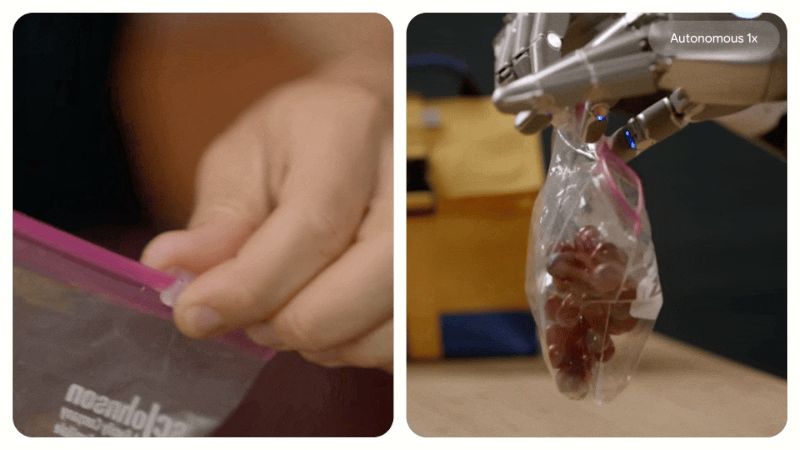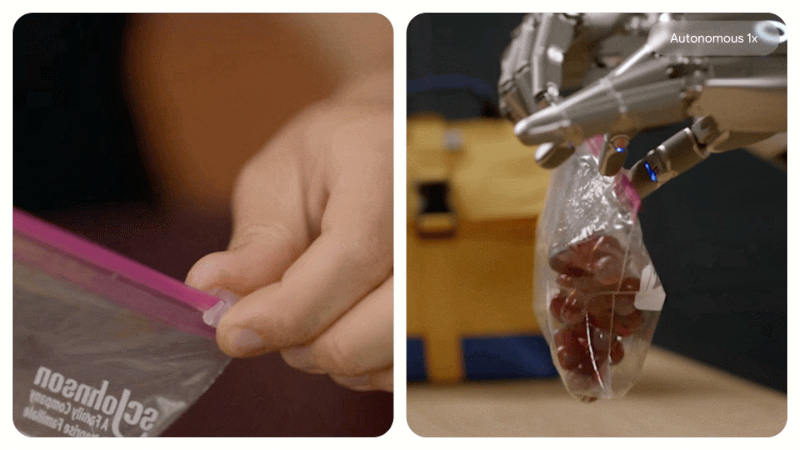
为什么难?因为塑料袋会塌、绳结会滑、灯泡既要对准螺纹又不能捏太紧。人类做这些事时,根本不会想“我这22个关节各自该转多少度”,但机器人得从视觉和指令直接生成高频、连续的动作。
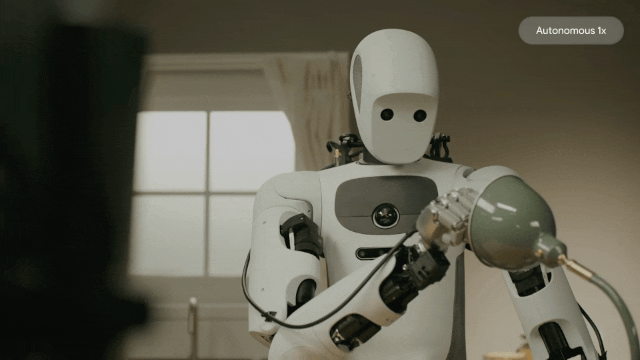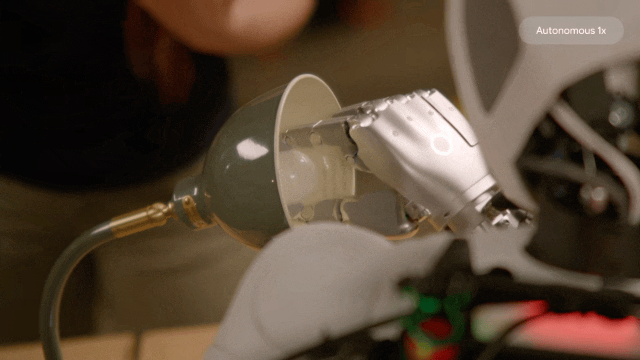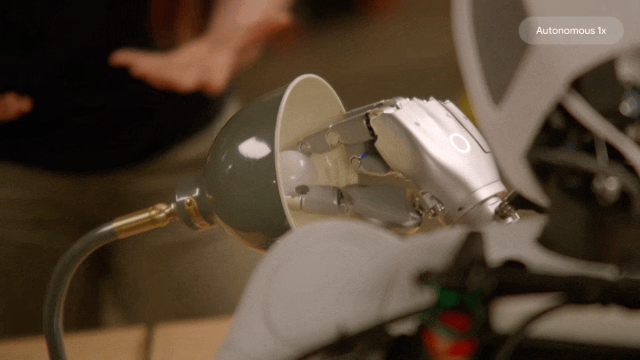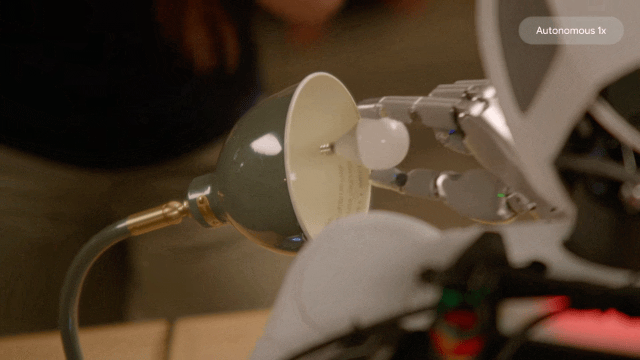
谷歌公布的数据也很诚实:两指夹爪在通用抓放、工具配套和精密插入上的平均成功率分别达到74.2%、78.9%和89.6%,但到了多指灵巧手,差距就拉开了——拧下灯泡成功率92%,但拧上只有36%,扎垃圾袋44%,封自封袋32%。
方向是对的,但动作还不够利索。就像刚学钢琴的小朋友,能弹对音符,但离“行云流水”还差得远。
三个模型,一套组合拳
这次谷歌一口气发布了三个模型,各司其职:
- Gemini Robotics ER 2:负责理解环境、规划长任务、与人沟通——相当于机器人的“大脑”;
- Gemini Robotics 2:视觉-语言-动作模型,把看到的和听到的直接变成动作——相当于“小脑”;
- On-Device 2:把动作模型压缩到本地运行,用不到200个样例、几小时数据就能适配新的机器人——相当于“肌肉记忆”。
更关键的是,谷歌说同一个模型已经用于搭载不同灵巧手的Apollo 2,以及使用两指夹爪的Franka Duo。这意味着它想做的不只是某款机器人的专用大脑,而是通用的机器人智能系统。
我的真实感受:未来已来,但别急
看完这些演示视频,我的第一反应是:哇,机器人终于要“长大成人”了!
但冷静下来看,Apollo走路、下蹲、摆放物体的速度都很慢,谷歌自己也承认移动速度仍需提高。官方测试中,Apollo从桌面、地面和货架取物的平均成功率分别为68.4%、45.7%和76.3%——最能体现全身控制的地面取物,恰好是成功率最低的一项。
不过,这就像看智能手机刚发明时的照片——笨重、反应慢、功能单一,但方向已经对了。Gemini Robotics 2证明了“全身智能”这条路走得通,剩下的就是时间和迭代。
购买建议:现在该入手吗?
如果你是想买一台回家帮忙干活的消费者: 再等等。目前这还处于实验室阶段,离量产和商用还有距离,而且价格肯定不菲。
如果你是科技爱好者、开发者或相关行业从业者: 值得关注。Gemini Robotics 2的On-Device 2模型支持快速适配新机器人本体,这意味着未来第三方开发者可以基于它开发各种应用场景。
预算方面: 目前没有公开定价,但参考同类人形机器人,整机成本估计在几十万到上百万人民币区间。普通消费者暂时不用考虑,但可以期待未来3-5年成本下降后的消费级产品。
总结一下: Gemini Robotics 2是机器人领域的一次重要突破,它让机器人从“会动的机器”向“会干活的助手”迈出了一大步。虽然现在动作还慢、成功率还不够高,但就像当年的智能手机一样,一旦方向对了,剩下的只是时间问题。
你觉得机器人什么时候能真正走进家庭?欢迎在评论区聊聊你的看法!👇
产品图集